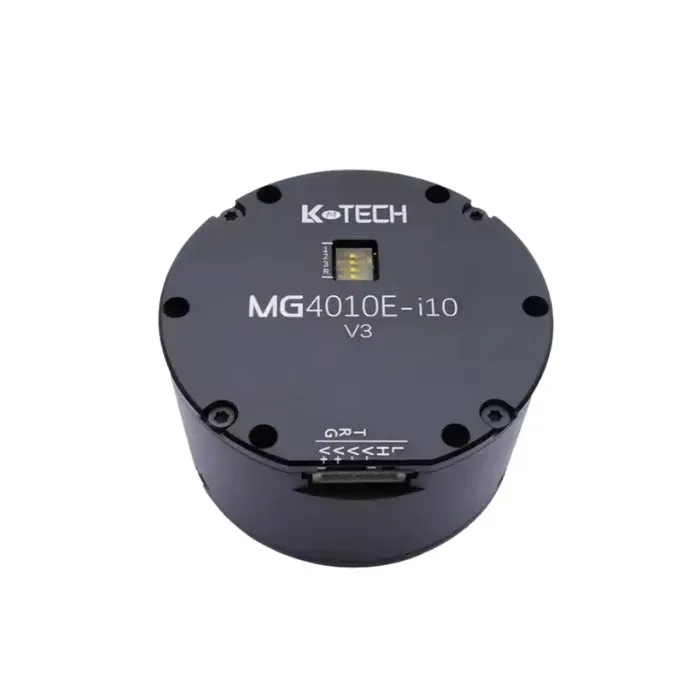
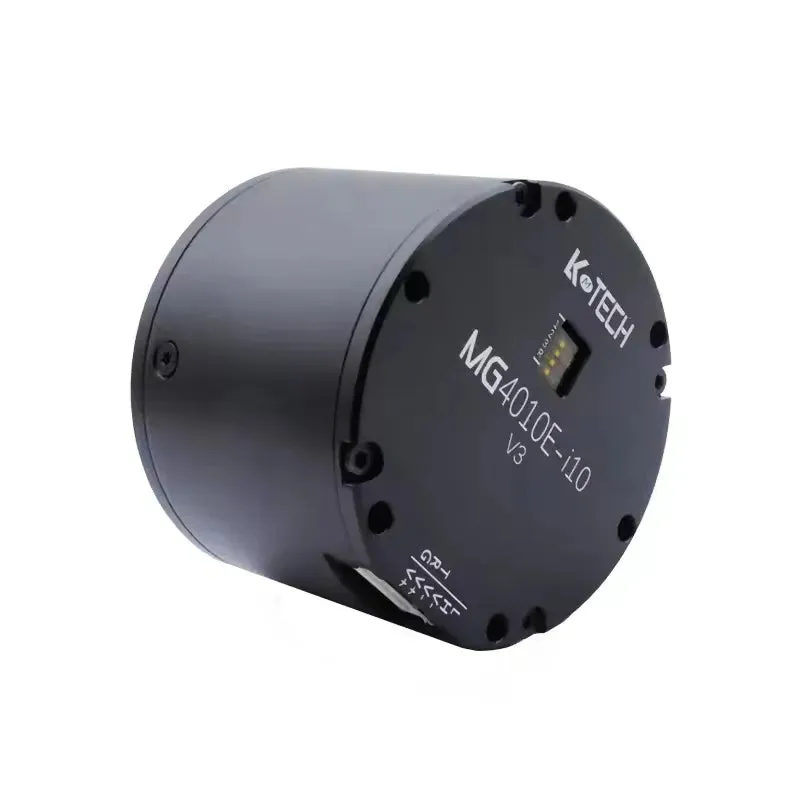
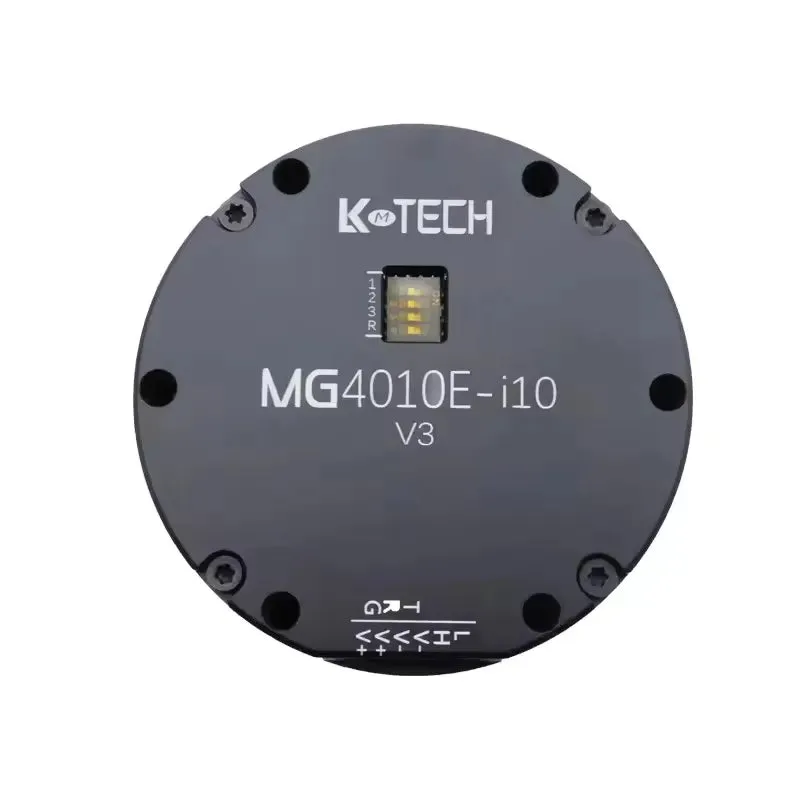
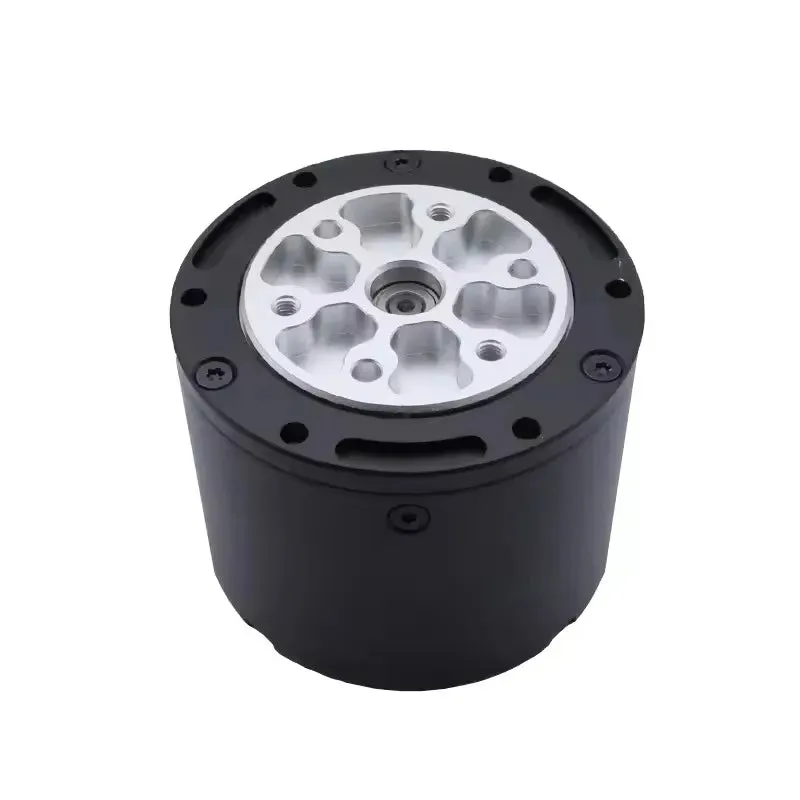
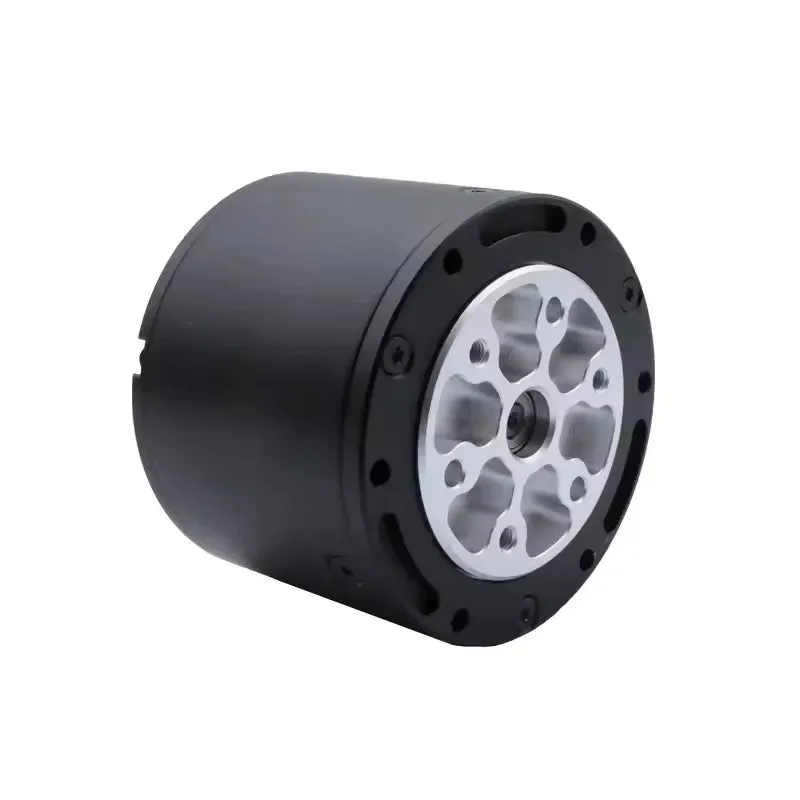
Der MG4010E-i10 V3 ist ein leistungsstarker Doppel-Encoder-Motor, der für fortschrittliche Robotikanwendungen entwickelt wurde und präzise Steuerung und zuverlässige Leistung bietet. Ausgestattet mit einem Planetengetriebesystem mit einem 1:10 Übersetzungsverhältnis, liefert er hohes Drehmoment in einem kompakten Gehäuse. Mit einem Nennmoment von 2,5 Nm und einem Spitzenmoment von 4,5 Nm ist dieser Motor ideal für Roboterarme, mobile Roboter und andere Automatisierungssysteme, die sowohl Präzision als auch Langlebigkeit erfordern.
Hauptmerkmale
-
Nennmoment: 2,5 Nm | Spitzenmoment: 4,5 Nm
-
Nenn-Drehzahl: 260 U/min | Maximale Drehzahl: 320 U/min
-
Nennspannung: 24V | Nennstrom: 3.5A
-
Doppel-Encoder: 18-Bit-Motor + 18-Bit-Magnetencoder für präzises Feedback
-
Kommunikation: RS485 oder CAN, mit einstellbaren Baudraten (9600 bps bis 2 Mbps)
-
Getriebe: 1:10 Übersetzungsverhältnis (PG4210) mit ≤8 Bogenminuten Spiel
-
Motorgewicht: 250g | Rotorinertie: 202 g·cm²
-
Steuermodi: Drehmomentregelung (24KHz), Geschwindigkeitsregelung (8KHz), Positionsregelung (4KHz)
-
Eingebautes FOC (Feldorientierte Regelung) für bessere Effizienz
Technische Daten
| Parameter | Wert |
| Nennspannung | 24V |
| Nenn-/Höchstgeschwindigkeit | 260 U/min / 320 U/min |
| Nenn-/Maximaldrehmoment | 2,5 Nm / 4,5 Nm |
| Nennstrom | 3,5 A |
| Maximale Leistung | 140 W |
| Geschwindigkeitskonstante | 108,3 U/min/V |
| Drehmomentkonstante | 0,07 N·m/A |
| Rotorträgheit | 202 g·cm² |
| Encoder-Auflösung | 18-Bit-Motor, 18-Bit-Reduzierer |
| Übersetzungsverhältnis | 1:10 |
| Gegenreaktion | ≤8 Bogenminuten |
| Kommunikationsschnittstelle | RS485 / CAN |
| Motorgewicht | 250 g |
Anwendung
-
Roboterarme
-
Vierbeiniger Roboter (Roboterhund)
-
Tragbare Exoskelette
-
AGV und mobile Plattformen
Rezensionen
Es gibt noch keine Rezensionen.