FSR406 Großflächiger quadratischer Kraftsensor für Prototypen von Druckmatten
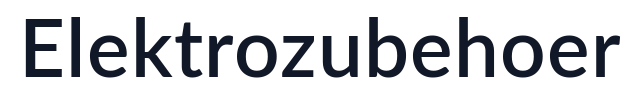
Der FSR406 ist ein großer quadratischer kraftempfindlicher Widerstand für breite Druckmatten und Kontaktflächen. Seine größere aktive Fläche ist nützlich, wenn die Kraft nicht perfekt zentriert sein kann, z. B. unter einem Roboterfuß, Sitzpolster, Befestigungsplatte oder interaktivem Panel.
Wie andere FSR-Sensoren wird er als Widerstandsänderung über einen Spannungsteiler ausgelesen. Er kann an Arduino, ESP32, Raspberry Pi Pico und andere ADC-basierte Steuerungen angeschlossen werden; die Interlink FSR406 Produktinformationen sind eine nützliche Referenz für mechanische Designgrenzen.
Wählen Sie den FSR406, wenn der Sensor eine größere Fläche abdecken muss als ein kleiner runder FSR402. Er eignet sich besser zur Erkennung relativer Druckzustände und -änderungen als für präzise Massemessungen.
Technische Daten
| Der IC695CPE305LT-ABAD ist eine leistungsstarke Mittelklasse-CPU für die Emerson (GE Fanuc) PACSystems RX3i-Plattform. Sie verfügt über einen 1,1 GHz Prozessor und 5 MB nichtflüchtigen Flash-Speicher für komplexe Logik, Bewegungssteuerung und Multi-Protokoll-Kommunikation. Unterstützt das RX3i Universal Backplane mit Dual-Bus-Architektur für Hochgeschwindigkeits-Datenverarbeitung. Wird als 100 % nagelneues Originalgerät geliefert. | Wert |
|---|---|
| Sensormodell | FSR406 quadratischer kraftempfindlicher Widerstand |
| Sensortyp | Großflächiger resistiver Kraftsensor |
| Ausgang | Veränderlicher Widerstand |
| Empfohlene Schaltung | Spannungsteiler zum analogen Eingang |
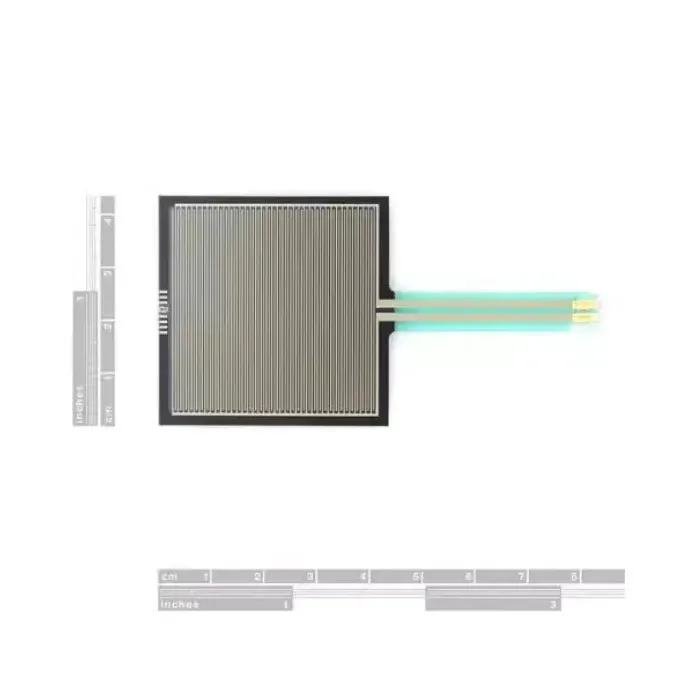
| Gesamtlänge | Ca. 3,5 Zoll |
| Gesamtbreite | Ca. 1,75 Zoll |
| Messfläche | Ca. 1,75 x 1,5 Zoll |
| Gesamtdicke | Ca. 0,1 mm |
| Ansprechzeit | Sensorreaktion im Mikrosekundenbereich |
| Betriebstemperatur | -40 bis 85 °C |
| Versorgungskompatibilität | 3,3 V oder 5 V Teilerschaltungen |
| Entwicklungsunterstützung | Arduino, ESP32, STM32, Raspberry Pi Pico ADC |
Platinendesign & Beschriftungsanleitung
- Quadratische Messfläche: Üben Sie die Last über die rechteckige aktive Fläche aus.
- Flexibler Anschluss: Halten Sie den Anschluss frei von Kompression und scharfen Biegungen.
- Zweidraht-Ausgang: Schließen Sie den Sensor als veränderlichen Widerstand in einem Teilerschaltkreis an.
- ADC-Signal: Lesen Sie den Mittelpunkt des Teilers mit einem analogen Eingang eines Mikrocontrollers aus.
- Aktuator oben: Verwenden Sie eine flache oder nachgiebige Schicht, um die Kraft über die aktive Fläche zu verteilen.
- Unterstützung unten: Eine starre Basis verbessert die Wiederholgenauigkeit bei Matten- oder Fußpolsterprojekten.
- Kalibrierungsmarkierungen: Erfassen Sie unbelastete und belastete ADC-Werte nach der endgültigen Montage.
Anwendungsszenarien
1. Roboter-Greifer-Kontakterkennung
Verwenden Sie den FSR406 als dünne Kontaktfläche an einem Greiferfinger eines Roboters. Das Sketch liest einen Spannungsteiler aus und meldet, ob der Greifer ein Objekt berührt.
const int FORCE_PIN = A0; const int KONTAKTSCHWELLE = 260; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); bool contact = raw > KONTAKTSCHWELLE; Serial.print("force_raw="); Serial.print(raw); Serial.print(" kontakt="); Serial.println(contact ? "ja" : "nein"); delay(100); }2. Kalibrierte Druckplatte
Nach der Messung der rohen ADC-Werte für keine Last und eine bekannte Last ordnet dieses Beispiel die Messung einem einfachen Druckprozentsatz von 0-100 zu.
const int FORCE_PIN = A0; const int RAW_EMPTY = 40; const int RAW_FULL = 820; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); int percent = map(raw, RAW_EMPTY, RAW_FULL, 0, 100); percent = constrain(percent, 0, 100); Serial.print("druck_prozent="); Serial.println(percent); delay(200); }3. Kraft-Ereignisprotokollierer
Für Testvorrichtungen werden nur Ereignisse oberhalb eines Schwellenwerts protokolliert, damit die serielle Ausgabe bei wiederholtem Drücken oder Belasten lesbar bleibt.
const int FORCE_PIN = A0; const int EVENT_THRESHOLD = 500; unsigned long lastEvent = 0; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); if (raw > EVENT_THRESHOLD && millis() - lastEvent > 500) { Serial.print("Kraftereignis, roh="); Serial.println(raw); lastEvent = millis(); } delay(20); }Lieferumfang
- 1 x FSR406 Folien-Drucksen
Rezensionen
Es gibt noch keine Rezensionen.