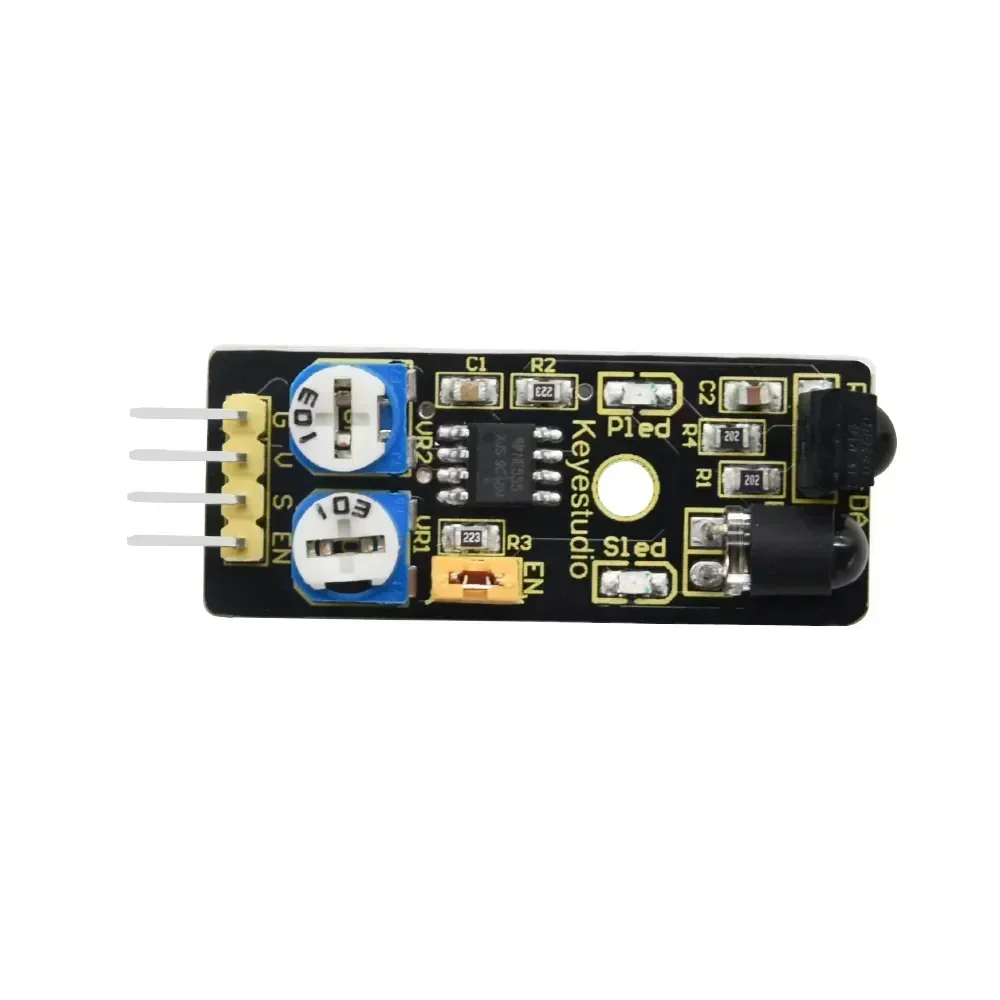
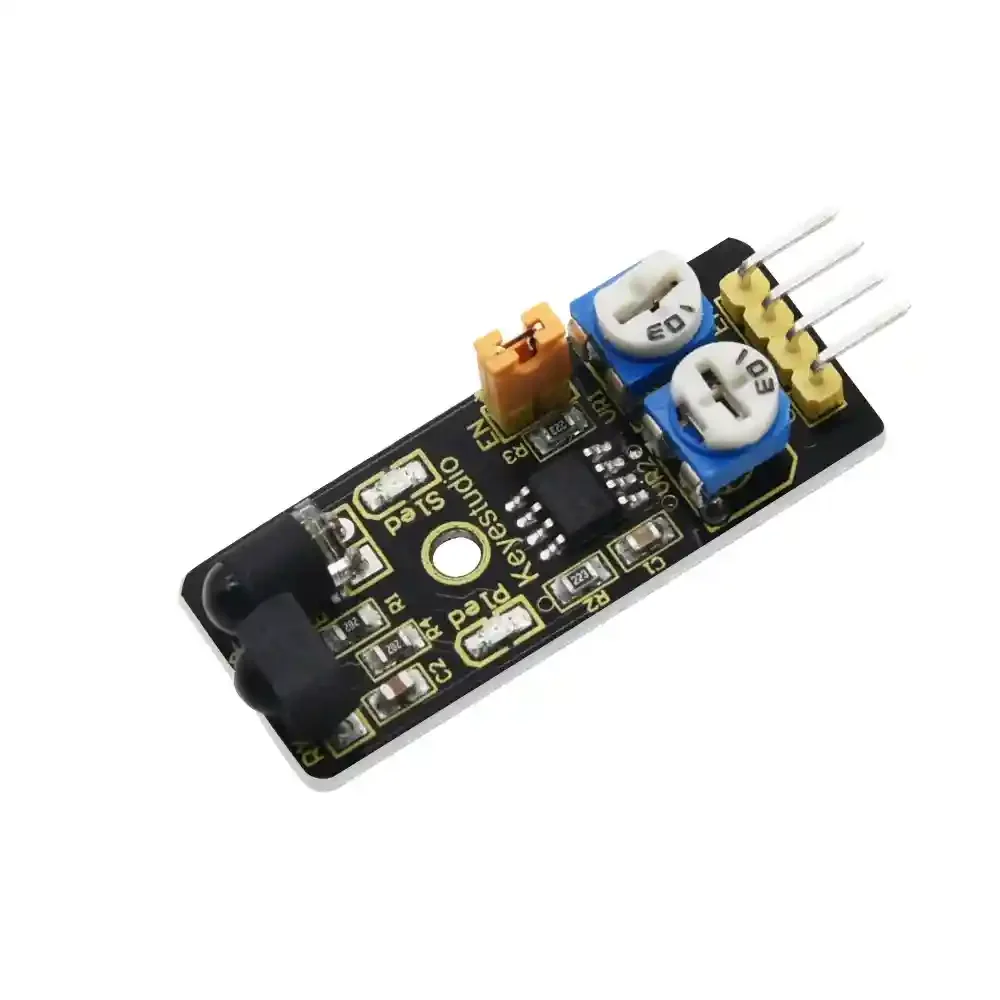
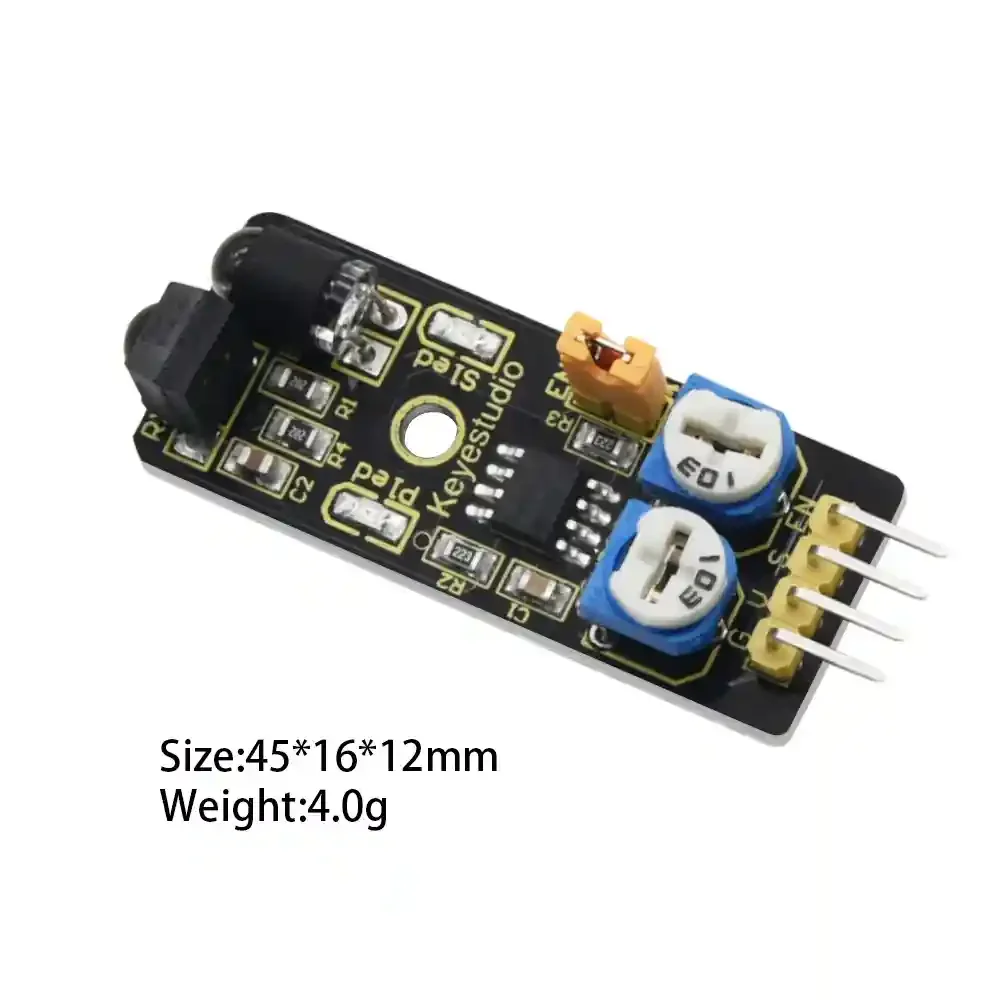
Der keyestudio Infrarot-Hindernisvermeidungssensor ist eine wesentliche Komponente für Robotikanwendungen, die speziell für Radroboter entwickelt wurde. Dieser Sensor verfügt über fortschrittliche Distanzanpassungsfunktionen und hohe Präzision. Er verwendet Infrarottechnologie, um Hindernisse zu erkennen, wodurch sichergestellt wird, dass Roboter ihre Umgebung sicher und effizient navigieren können. Die Anpassungsfähigkeit des Sensors an unterschiedliche Umgebungs-Lichtverhältnisse macht ihn für verschiedene Anwendungen geeignet.
Hauptmerkmale
- Distanzanpassung: Einfach einstellbare Erkennungsdistanz (2 bis 40 cm) mittels eingebautem Potentiometer für individuelle Leistung.
- Hohe Präzision: Nutzt Infrarottechnologie zur Erkennung von Hindernissen mit bemerkenswerter Genauigkeit.
- Weitreichender Spannungsbereich: Arbeitet zuverlässig im Spannungsbereich von 3,3 V bis 5 V, geeignet für verschiedene Mikrocontroller.
- Robustes Design: Funktioniert effektiv unter verschiedenen Umweltbedingungen mit einem Betriebstemperaturbereich von -10 °C bis +50 °C.
- Effektiver Winkel: Verfügt über einen Erkennungswinkel von 35° für umfassende Hinderniserfassung.
Technische Spezifikationen
- Betriebsspannung: DC 3,3 V bis 5 V
- Betriebsstrom: ≥ 20 mA
- Betriebstemperaturbereich: -10 °C bis +50 °C
- Erkennungsdistanz: 2 bis 40 cm
- IO-Schnittstelle: 4 PIN (einschließlich +/-/S/EN)
- Ausgangssignal: TTL-Spannung
- Einstellmodus: Mehrkreis-Widerstandsregelung
- Effektiver Winkel: 35°
Anwendungen
- Robotik: Ideal für Radroboter, die eine zuverlässige Hindernisvermeidung während der Navigation benötigen.
- Automatisierte Fahrzeuge: Unverzichtbar für Robotik in Bereichen, die autonome Navigation erfordern, wie Lagerautomatisierung.
- Bildungsprojekte: Wertvolles Werkzeug zum Lehren von Robotik und Sensorinteraktion in Bildungseinrichtungen.
- Prototypenentwicklung: Nützlich bei der Entwicklung von Prototypen, die das Navigieren durch reale Umgebungen erfordern.
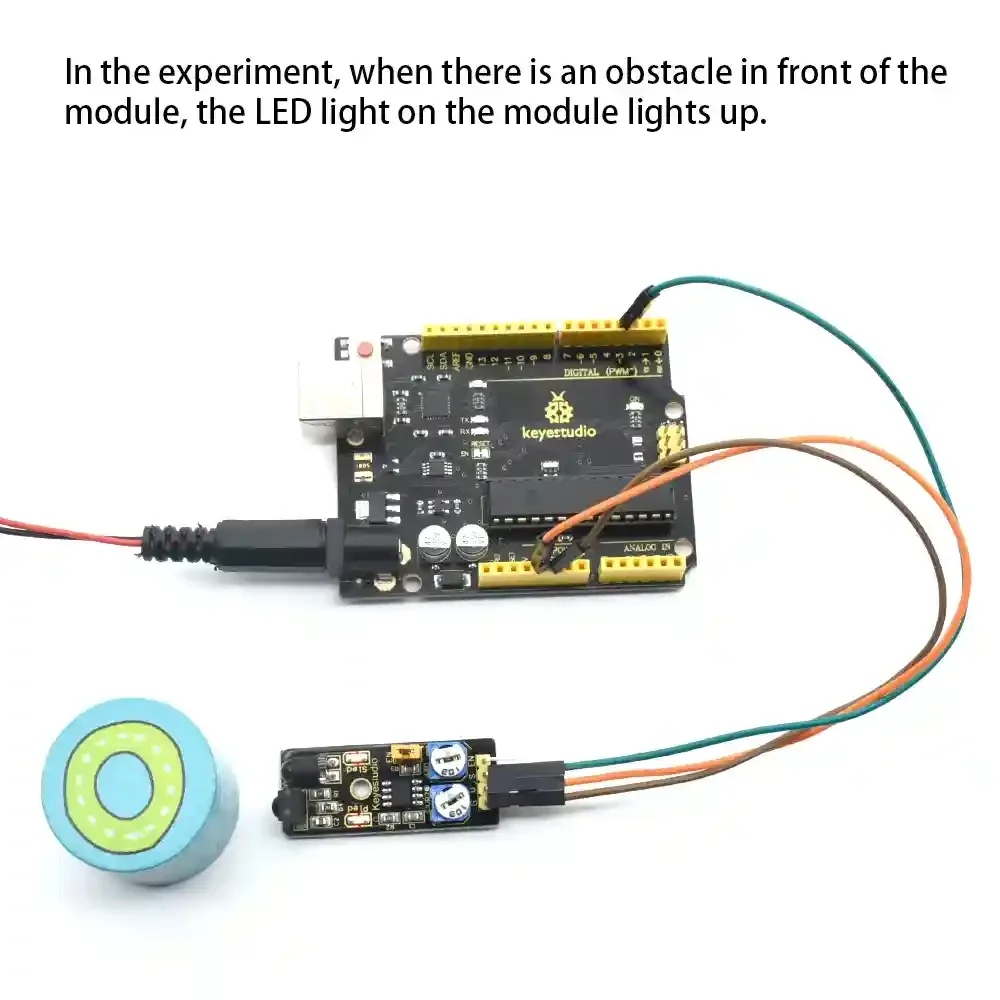
Anschlussdiagramm
Beispielcode
const int sensorPin = 3; // die Nummer des Sensorpins const int ledPin = 13; // die Nummer des LED-Pins int sensorState = 0; // Variable zum Lesen des Sensorstatus void setup() { pinMode(ledPin, OUTPUT); pinMode(sensorPin, INPUT); } void loop(){ // lese den Zustand des Sensors aus: sensorState = digitalRead(sensorPin); // wenn er HIGH ist: if (sensorState == HIGH) { digitalWrite(ledPin, HIGH); } else { digitalWrite(ledPin, LOW); } }
|
Ergebnis
Nachdem der Code auf das Board hochgeladen wurde, können Sie sehen, dass die LED sowohl auf dem UNO-Board als auch am Hindernisdetektorsensor eingeschaltet ist.
Wenn wir einen Schaumstoffblock vor den Sensor legen, wird diesmal, wenn der Sensor das Hindernis erkennt, die LED am Sensor eingeschaltet.
Fazit
Der keyestudio Infrarot-Hindernisvermeidungssensor ist ein vielseitiges und zuverlässiges Werkzeug für jeden Robotik-Enthusiasten oder Entwickler. Mit seiner präzisen Funktionalität und einstellbaren Parametern ermöglicht er Robotern eine effektive Navigation bei gleichzeitiger Vermeidung von Hindernissen. Die Investition in diesen Sensor verbessert Ihre Robotikprojekte und gewährleistet einen sicheren und effektiven Betrieb in verschiedenen Umgebungen.
Rezensionen
Es gibt noch keine Rezensionen.