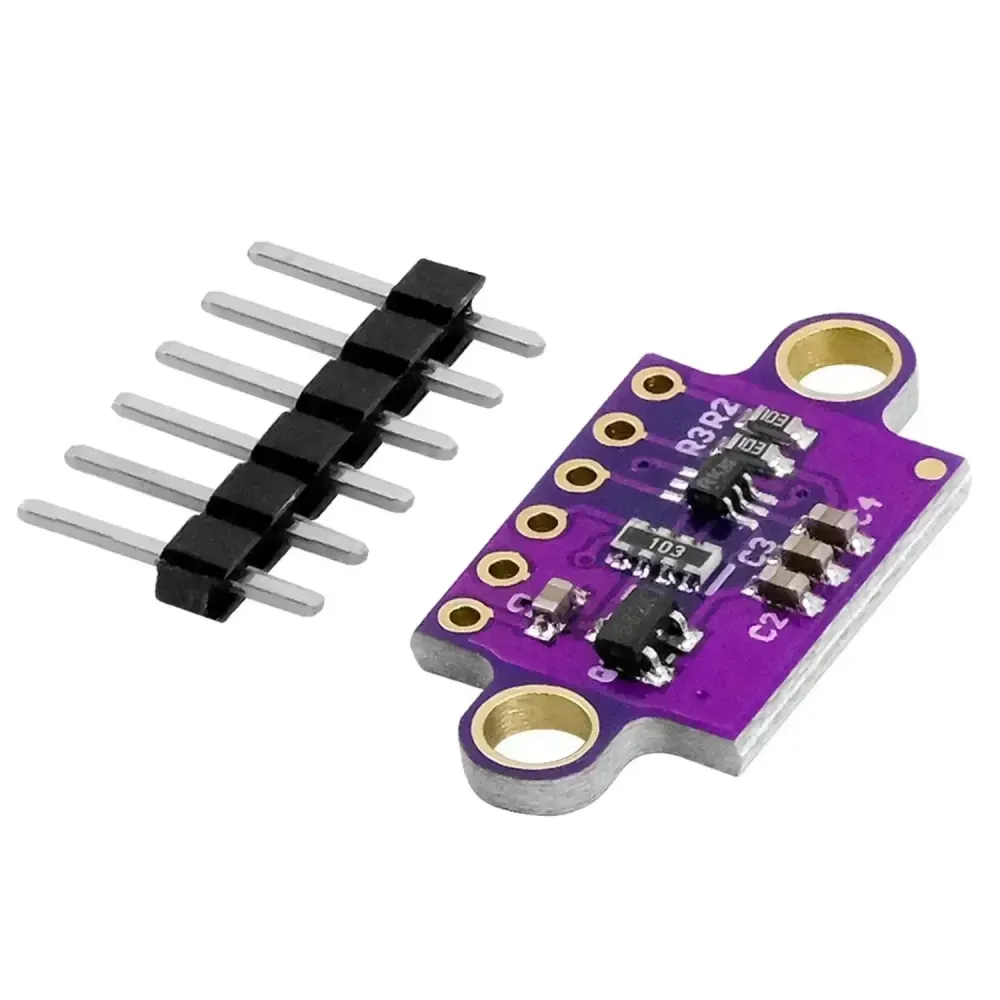
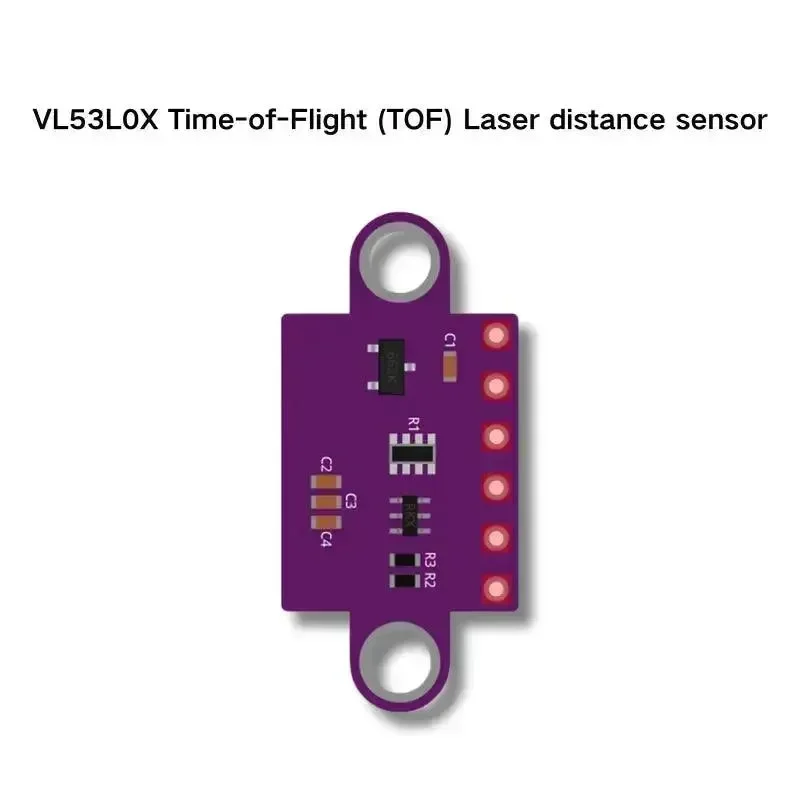
VL53L0X Time-of-Flight Laser-Entfernungssensor – I2C Distanzmodul für Robotik und Präsenzdetektion
Das VL53L0X Time-of-Flight Sensormodul verwendet die ST FlightSense-Technologie, um absolute Entfernungen mit einem unsichtbaren 940nm VCSEL-Emitter zu messen. Im Gegensatz zu einfachen Reflexionssensoren gibt es die Entfernung mittels Time-of-Flight-Messung an und ist nützlich für Robotik, Gestenerkennung, Präsenzmessung, Flüssigkeitsstand-Demonstrationen und kompakte Automatisierungsprojekte.
STMicroelectronics beschreibt den VL53L0X als einen miniaturisierten ToF-Distanzsensor, der absolute Reichweiten bis zu 2m misst und über I2C kommuniziert. Er passt gut zum ELAB Nano V3, Raspberry Pi Pico W und kompakten Robotersystemen, bei denen Ultraschallmodule zu groß oder akustisch unzuverlässig sind.
Für endgültige Designgrenzen beachten Sie das offizielle ST VL53L0X Datenblatt. Halten Sie das optische Fenster sauber und vermeiden Sie Crosstalk durch Abdeckglas, sofern Ihre Bibliothek und mechanische Konstruktion dies nicht berücksichtigen.
Technische Spezifikationen
| Parameter | Wert |
|---|---|
| SKU | TB-VL53L0X-1xSet |
| Variante | 1x Set |
| Sensor-IC | ST VL53L0X |
| Messprinzip | Time-of-Flight Laser-Distanzmessung |
| Emitter | 940nm VCSEL |
| Maximale Reichweite | Bis zu 2m laut ST-Dokumentation |
| Schnittstelle | I2C |
| Adresse | Programmierbare I2C-Adresse auf IC-Ebene |
| Augensicherheit | Lasergerät Klasse 1 laut ST-Dokumentation |
| Anwendungen | Robotik, Präsenz, Distanzmessung, Flüssigkeitsstand |
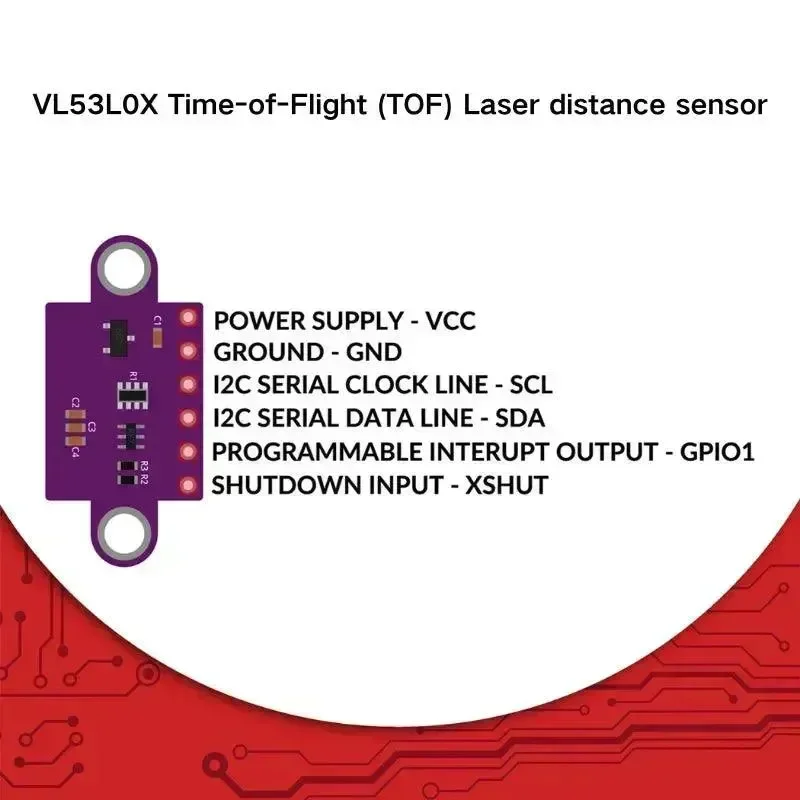
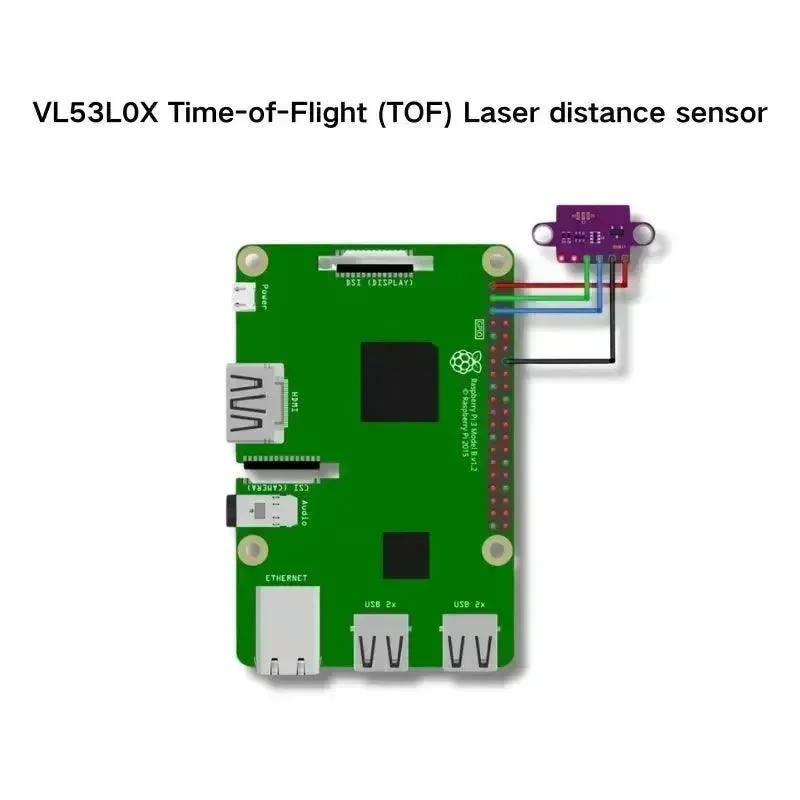
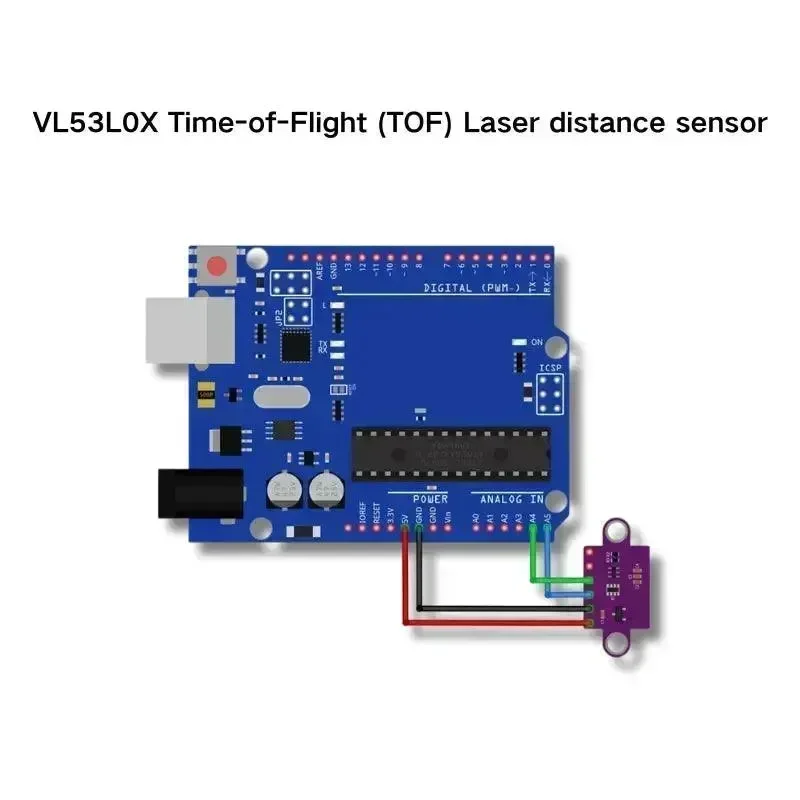
Board-Layout & Beschriftungsanleitung
- VIN / VCC – Stromversorgung gemäß Beschriftung des Breakouts.
- GND – Massebezug.
- SDA – I2C-Datenleitung.
- SCL – I2C-Taktleitung.
- XSHUT – Abschalt-/Reset-Pin, falls zugänglich.
- GPIO/INT – Interrupt-Ausgang, falls zugänglich.
- Optisches Fenster – Sauber halten und auf das Ziel ausrichten.
- Adresshinweis – Verwenden Sie XSHUT zur Adresszuweisung bei mehreren Sensoren.
Anwendungsszenarien
1. Arduino Distanzmessung
Entfernung mit einer VL53L0X-Bibliothek auslesen.
#include <Wire.h> #include <VL53L0X.h> VL53L0X sensor; void setup() { Serial.begin(115200); Wire.begin(); sensor.init(); sensor.setTimeout(500); sensor.startContinuous(); } void loop() { Serial.println(sensor.readRangeContinuousMillimeters()); delay(100); }2. I2C-Scanner
Bestätigen, dass der Sensor im I2C-Bus erscheint.
#include <Wire.h> void setup() { Serial.begin(115200); Wire.begin(); } void loop() { for (byte a = 1; a < 127; a++) { Wire.beginTransmission(a); if (Wire.endTransmission() == 0) Serial.println(a, HEX); } delay(3000); }3. MicroPython I2C-Suche
Scannen Sie die VL53L0X-Adresse von einem Pico-ähnlichen Board.
from machine import I2C, Pin i2c = I2C(0, scl=Pin(17), sda=Pin(16)) print([hex(x) for x in i2c.scan()])Lieferumfang
- 1 x VL53L0X Time-of-Flight Laser-Entfernungssensor Set
FAQ
F: Was ist VL53L0X?
A: Ein ST Time-of-Flight Laser-Distanzsensor.
F: Welche Entfernung kann er messen?
A: ST gibt eine absolute Reichweite bis zu 2m an.
F: Welche Schnittstelle verwendet er?
A: I2C.
F: Ist der Laser sichtbar?
A: Nein, er verwendet einen 940nm VCSEL.
F: Ist er augensicher?
A: ST klassifiziert ihn als Klasse 1.
F: Können mehrere Module einen Bus teilen?
A: Ja, aber eventuell ist eine Adresszuweisung über XSHUT nötig.
F: Warum sind die Messwerte instabil?
A: Verschmutzte Optik, Abdeckglas, reflektierende Geometrie oder Umgebungsbedingungen können die Ergebnisse beeinflussen.
F: Worin unterscheidet er sich von Ultraschall?
A: Er verwendet optische Time-of-Flight statt Schall.
Rezensionen
Es gibt noch keine Rezensionen.