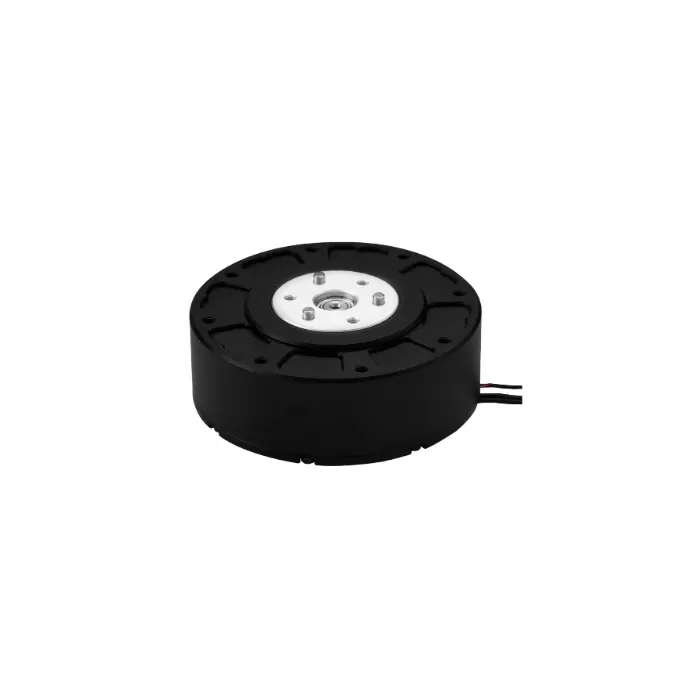
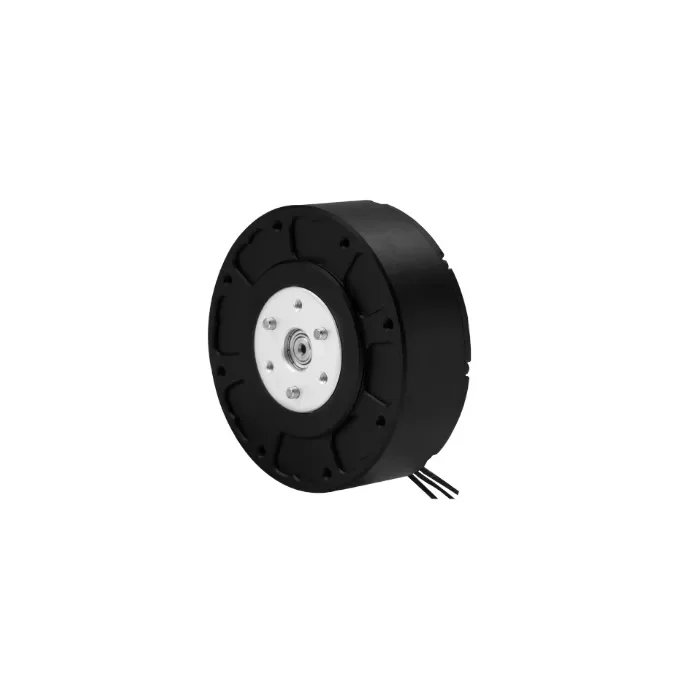
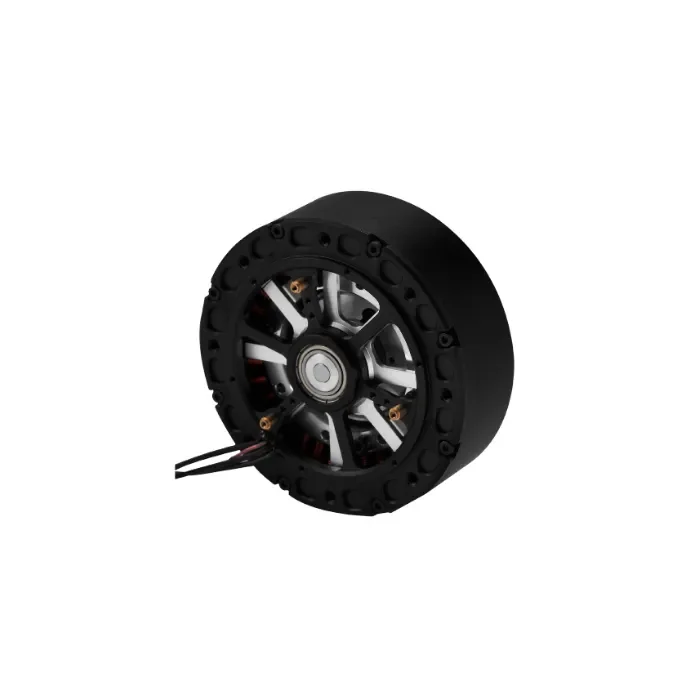
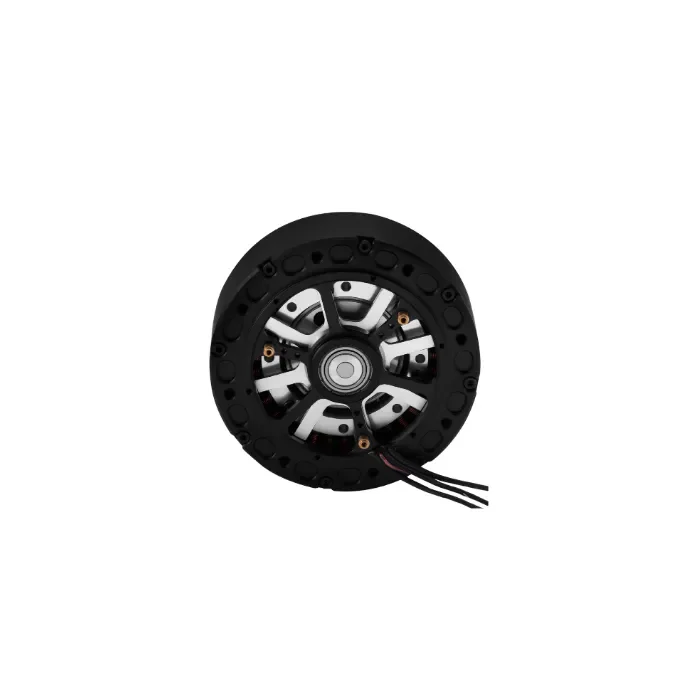
Der SteadyWin GIM8115‑6 ist ein kompakter, leistungsstarker Roboter-Gelenkaktuator, entwickelt für kollaborative Arme, Beinroboter, Exoskelette und mechanische Hunde. Ausgestattet mit einem 6:1 Planetengetriebe, bürstenlosem Motor und CAN-Kommunikation liefert er bis zu 38 N·m Stillstandsdrehmoment mit sanfter, präziser Bewegung – ideal für drehmomentintensive, platzbeschränkte Anwendungen.
🔑 Hauptmerkmale
-
⚙️ 6:1 Planetengetriebeübersetzung – Hohes Drehmoment mit sanfter, präziser Bewegung
-
💪 Stillstandsdrehmoment: bis zu 38 N·m, Nenn-Drehmoment: bis zu 9,1 N·m
-
🔋 Großer Spannungsbereich (12–48V) – Flexible Integration über verschiedene Plattformen
-
📡 CAN-Kommunikation – Stabile, Echtzeitsteuerung
-
🧠 Integrierter Treiber & Encoder – Vereinfacht die Systemarchitektur
-
🛡️ IP54 Schutz – Staub- und spritzwassergeschützt für den Industrieeinsatz
-
🔧 Optionale kundenspezifische Bremse – Optionale Bremse für erhöhte Sicherheit
-
🔇 Niedriger Geräuschpegel (<60 dB) – Leiser Betrieb für tragbare Systeme
-
🌡️ Großer Temperaturbereich – Betrieb von –20°C bis +80°C
📊 Technische Daten
| Details | Einheit | GIM8115-6(△) | GIM8115-6(Y) | |||||
| Wicklungsart | △ / Y | △ | Y | |||||
| Nennspannung | V | 24 | 48 | |||||
| Modell des Treiberboards | / | GDZ810 | GDS810(SDC103) | |||||
| Spannungsbereich | V | 12~48 | 12~48 | |||||
| Nennleistung | W | 194 | 230 | |||||
| Nenn-Drehmoment | N.M | 8.59 | 9.10 | |||||
| Spitzendrehmoment | N.M | 36.94 | 38.00 | |||||
| Nenn-Geschwindigkeit nach Untersetzung | U/min | 160 | 177.00 | |||||
| Max. Geschwindigkeit nach Untersetzung | U/min | 199 | 218 | |||||
| Nennstrom | A | 8.1 | 4.8 | |||||
| Spitzenstrom | A | 44.28 | 21.00 | |||||
| Phasenwiderstand | Ω | 0.36 | 0.98 | |||||
| Phaseninduktivität | mH | 0.15 | 0.55 | |||||
| Geschwindigkeitskonstante | U/min/V | 8.29 | 4.54 | |||||
| Drehmomentkonstante | N.M/A | 0.67 | 1.84 | |||||
| Anzahl der Polpaare | Paare | 21 | 21 | |||||
| Übersetzungsverhältnis | / | 6:1 | 6:1 | |||||
| Getriebetyp | / | Planetengetriebe | Planetengetriebe | |||||
| Material des Untersetzungsgetriebes | / | STAHL | STAHL | |||||
| Spiel im Untersetzungsgetriebe | Bogenminuten | 15 | 15 | |||||
| Motorgewicht ohne Treiber | g | 660 | 660 | |||||
| Motorgewicht mit Treiber | g | 705 | 705 | |||||
| Größe ohne Treiber | mm | Ø96*41 | Ø96*41 | |||||
| Größe mit Treiber | mm | Ø96*48.5 | Ø96*48.5 | |||||
| Max. Axiallast | N | 225 | 225 | |||||
| Max. Radiallast | N | 900 | 900 | |||||
| Geräusch | dB | < 60 | < 60 | |||||
| Kommunikation | / | CAN & 485 | CAN | |||||
| der zweite Encoder an der Abtriebswelle | / | JA | NEIN | |||||
| Schutzart | / | IP54 | IP54 | |||||
| Arbeitstemperatur | ℃ | -20~+80 | -20~+80 | |||||
| Auflösung des Encoders am Treiber | Bit | 14bit | 14bit | |||||
| Kann separaten Encoder unterstützen oder nicht | / | NEIN | NEIN | |||||
| Kann kundenspezifische Bremsen unterstützen | / | JA<
Ähnliche Produkte
Warenkorb
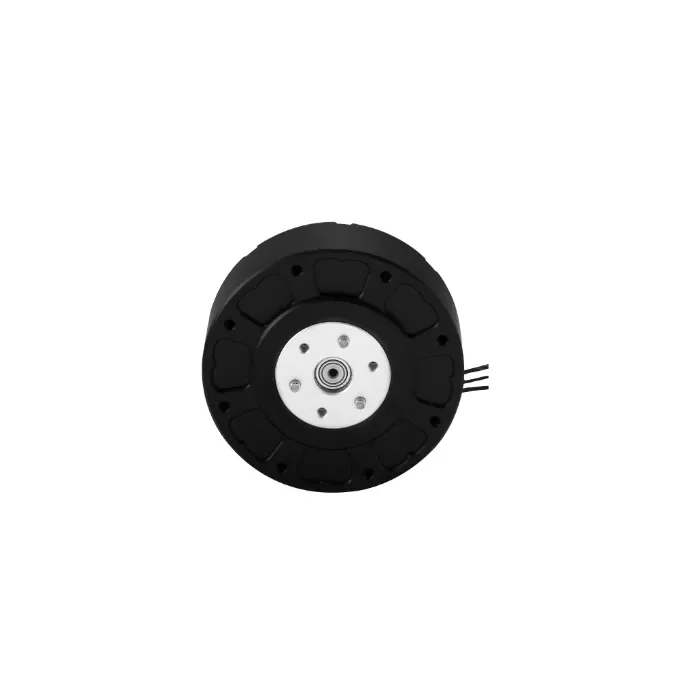 SteadyWin GIM8115-6 Drehmoment-Servo für Roboter-Gelenke Preisspanne: 51,97 € bis 73,27 €Ausführung wählen |
Rezensionen
Es gibt noch keine Rezensionen.