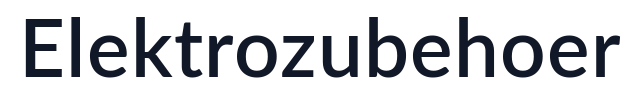
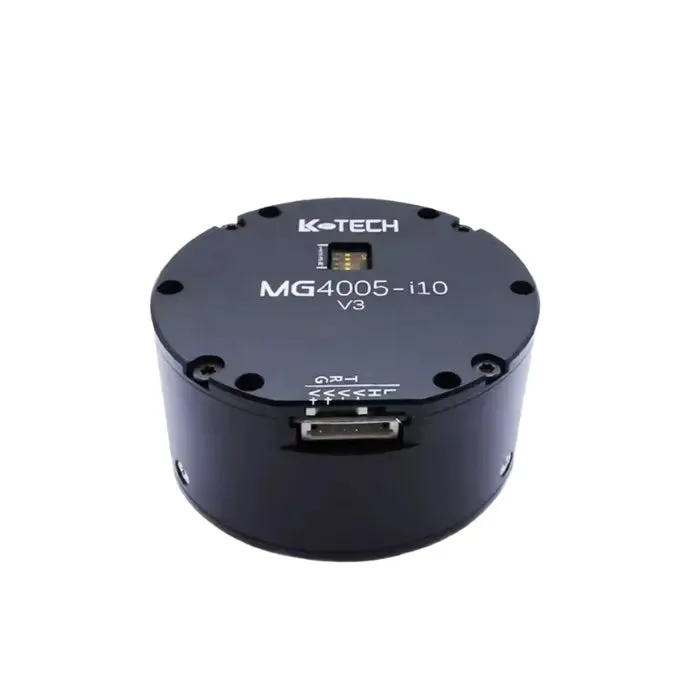
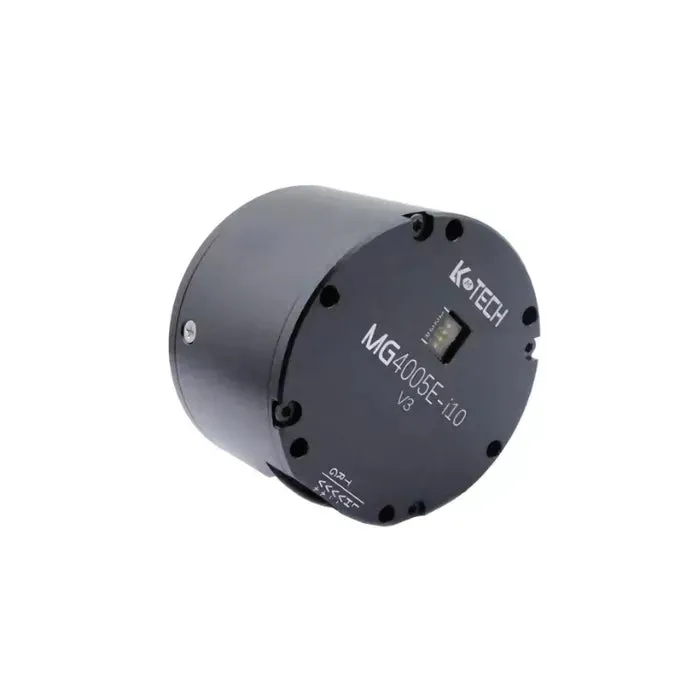
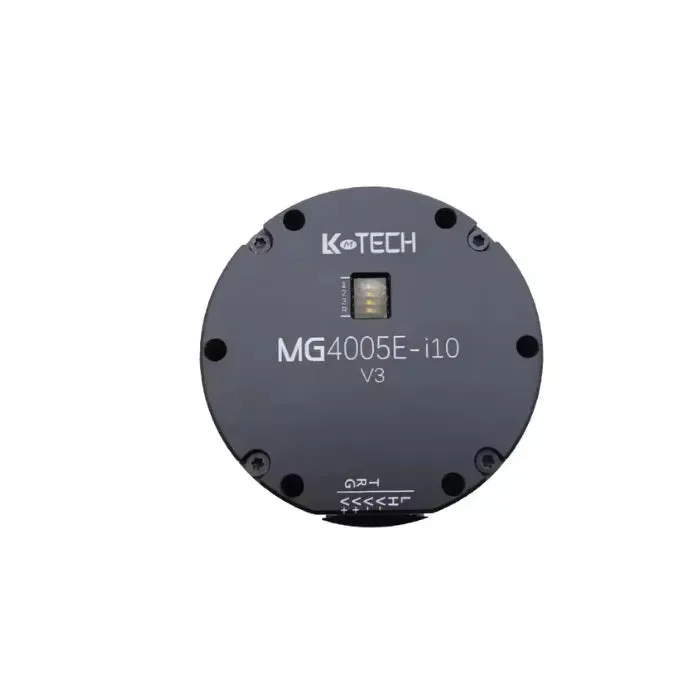
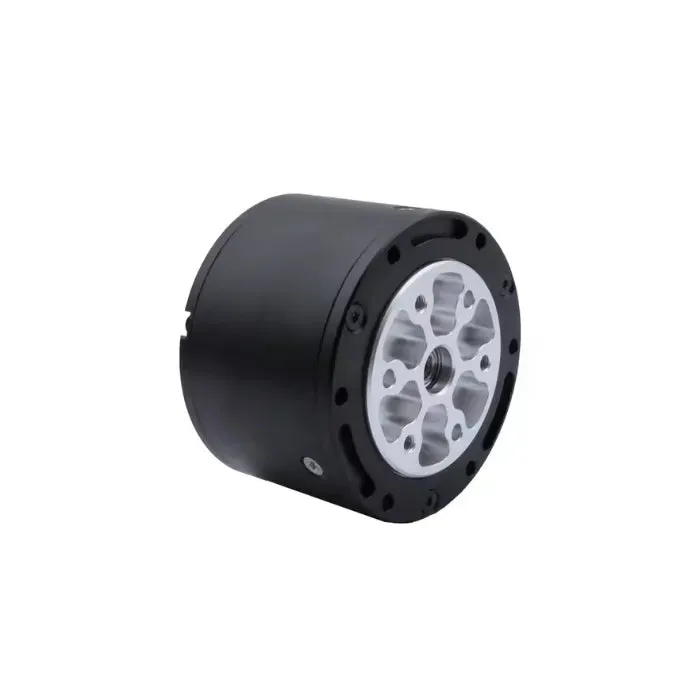
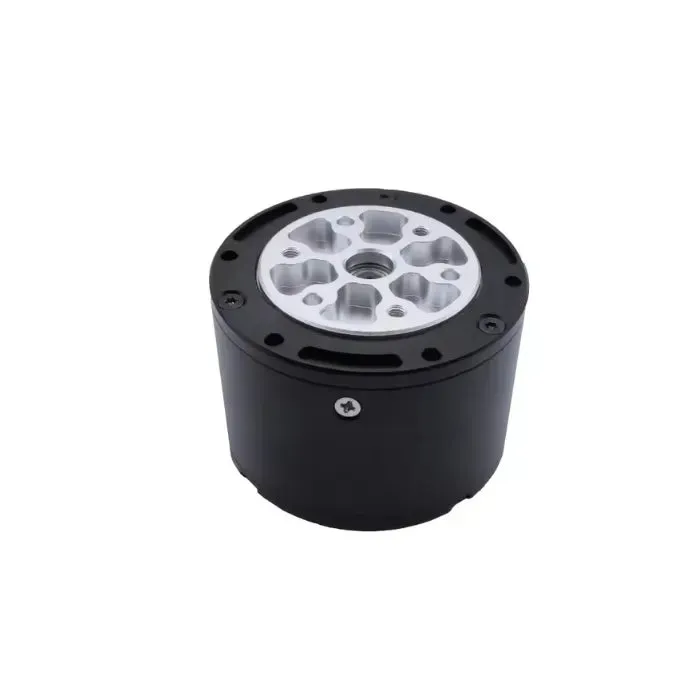
Der MG4005E-i10V3 ist ein kompakter, hocheffizienter Planetengetriebemotor mit doppelten Encodern, CAN/RS485-Kommunikation und integrierter Antriebskompatibilität. Mit 1 Nm Nennmoment und 2,5 Nm Spitzenmoment ist dieser Motor ideal für Roboterarme, vierbeinige Roboter und tragbare Robotikanwendungen, die präzise Bewegungssteuerung und kompakte Abmessungen erfordern.
Hauptmerkmale
-
Nennmoment: 1 Nm | Spitzenmoment: 2,5 Nm
-
Nennspannung: 24V | Nennstrom: 1.8A
-
Geschwindigkeit: 255 U/min Nennwert / 320 U/min max
-
Doppel-Encoder: 18-Bit-Motor + 14-Bit-Reduzierer für hochauflösendes Feedback
-
Kommunikation: RS485 oder CAN mit mehreren Baudratenoptionen
-
Steuermodi: Drehmoment-, Geschwindigkeits- und Positionsregelkreis
-
Kompatibles Laufwerk: DF40 (7,4~32V Eingang, Plug-and-Play)
-
Getriebe: 1:10 Planetengetriebe (PG4210), ≤10 Bogenminuten Spiel
-
Motortyp: Leichtgewichtig (183g), kompakte Bauweise für eingebettete Systeme
-
Anwendungen: Roboterarme, Roboterhunde, tragbare Roboter, AGVs
Technische Daten
| Parameter | Wert |
|---|---|
| Nennspannung | 24 V |
| Nenn-/Höchstgeschwindigkeit | 255 U/min / 320 U/min |
| Nenn-/Maximaldrehmoment | 1 Nm / 2,5 Nm |
| Nennstrom | 1,8 A |
| Maximale Leistung | 65 W |
| Geschwindigkeitskonstante | 106,3 U/min/V |
| Drehmomentkonstante | 0,06 Nm/A |
| Kurven | 28 |
| Rotorträgheit | 140 g·cm² |
| Encoder-Auflösung | 18 Bit + 14 Bit |
| Übersetzungsverhältnis (Reduzierer) | 1:10 (PG4210) |
| Kommunikationsschnittstelle | RS485 / CAN |
| Encoder-Baudraten | 9600 – 2 Mio. Bit/s |
| CAN-Baudraten | 100.000 – 1 Million Bit/s |
| Motorgewicht | 183 g |
| Regelkreisfrequenzen | Drehmoment: 24KHz, Geschwindigkeit: 8KHz, Position: 4KHz |
Anwendung
-
Roboterarme
-
Vierbeiniger Roboter (Roboterhund)
-
Tragbare Exoskelette
-
AGV und mobile Plattformen
Rezensionen
Es gibt noch keine Rezensionen.