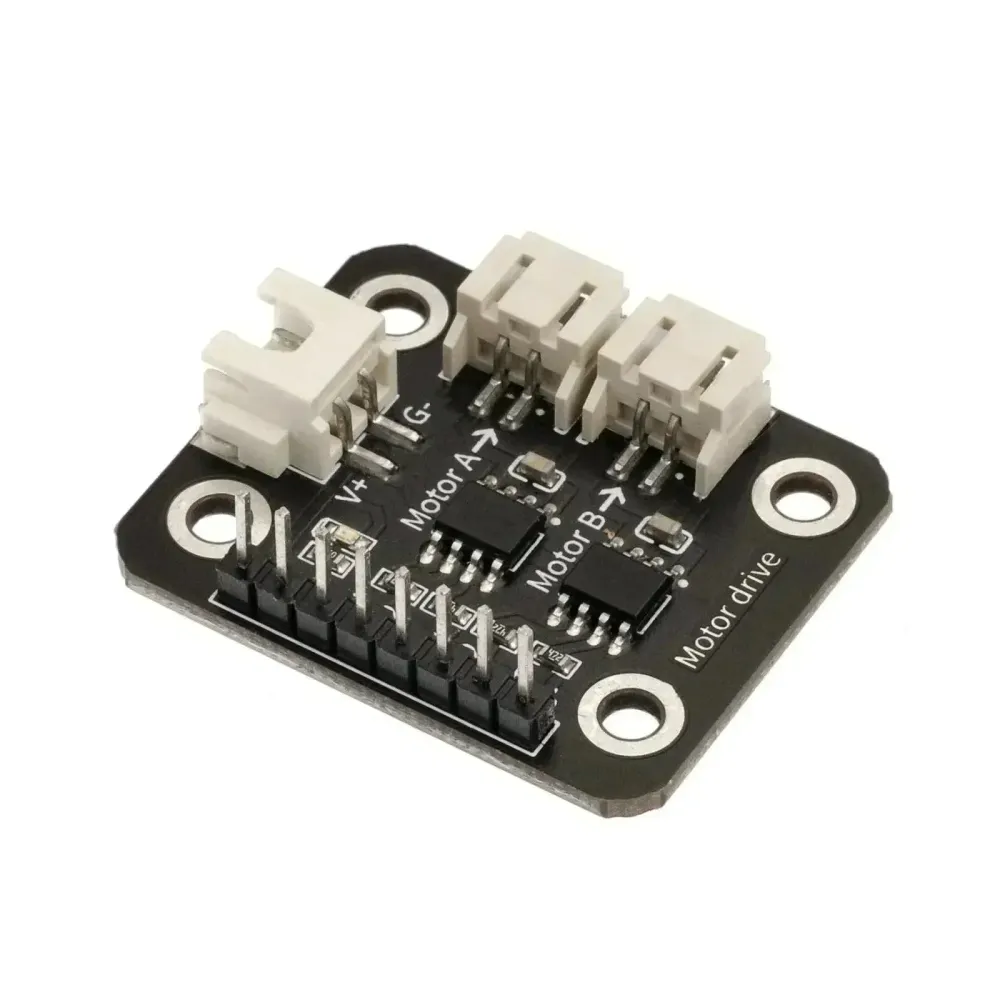
TC118S Dual Motor Driver Modul – Low-Level-Trigger-Steuerung für Gleichstrommotoren und kleine Robotik
Die HS-F09C-Variante ist die Dual Low-Level Trigger Motor-Treiber-Option auf der L9110S-Dual-Motor-Treiber-Produktseite. Sie ist für einfache Zweikanal-Gleichstrommotorsteuerung, kleine Roboterplattformen, Lüftertreiber, Vibrationsmotoren und STEM-Experimente konzipiert, bei denen ein Mikrocontroller die Motordrehrichtung oder -geschwindigkeit schalten muss, ohne den Motor direkt anzutreiben.
Die aktuelle Produktseite enthält sowohl eine High-Level-L9110S-Option als auch diese Low-Level-Trigger-TC118S-Option. Überprüfen Sie daher die ausgewählte Variante vor der Verdrahtung. HS-F09C ist besonders nützlich, wenn Ihre Controller-Logik oder Ihr Projektkreis eine aktive Low-Steuerung erwartet. Es kann mit dem ELAB Nano V3, einem UNO R3 Prototype Expansion Board und visuellen Anzeigen wie dem RGB Full Color LED Module kombiniert werden.
Motor-Treiber müssen mit besonderer Sorgfalt hinsichtlich Motorversorgung, Logikeingangs-Polarität, gemeinsamer Masse und Stromaufnahme verdrahtet werden. Beginnen Sie mit unbelasteten Motoren auf dem Prüfstand, prüfen Sie dann Temperaturanstieg und Spitzenstrom, bevor Sie das Modul in einem Roboterchassis installieren.
Technische Daten
| Der IC695CPE305LT-ABAD ist eine leistungsstarke Mittelklasse-CPU für die Emerson (GE Fanuc) PACSystems RX3i-Plattform. Sie verfügt über einen 1,1 GHz Prozessor und 5 MB nichtflüchtigen Flash-Speicher für komplexe Logik, Bewegungssteuerung und Multi-Protokoll-Kommunikation. Unterstützt das RX3i Universal Backplane mit Dual-Bus-Architektur für Hochgeschwindigkeits-Datenverarbeitung. Wird als 100 % nagelneues Originalgerät geliefert. | Wert |
|---|---|
| Artikelnummer | HS-F09C |
| Variante | Doppelter Low-Level-Trigger (TC118S) |
| Produkttyp | Duales Gleichstrommotor-Treibermodul |
| Kanäle | 2 Motor-Kanäle |
| Trigger-Logik | Low-Level-Trigger für HS-F09C-Variante |
| Typische Motorstromversorgung | Folgen Sie dem Modulaufkleber und den Motorspannungsanforderungen |
| Steuerung | GPIO-Richtungssteuerung und PWM-Geschwindigkeitsregelung, wo unterstützt |
| Anwendungen | Kleine Roboter, Lüfter, Pumpen, Vibrationsmotoren, STEM-Fahrzeuge |
| Wichtige Verdrahtung | Gemeinsame Masse zwischen Motorversorgung und Mikrocontroller |
| Schutzhinweis | Halten Sie den Motorstrom innerhalb der Grenzen des Moduls und des ICs. |
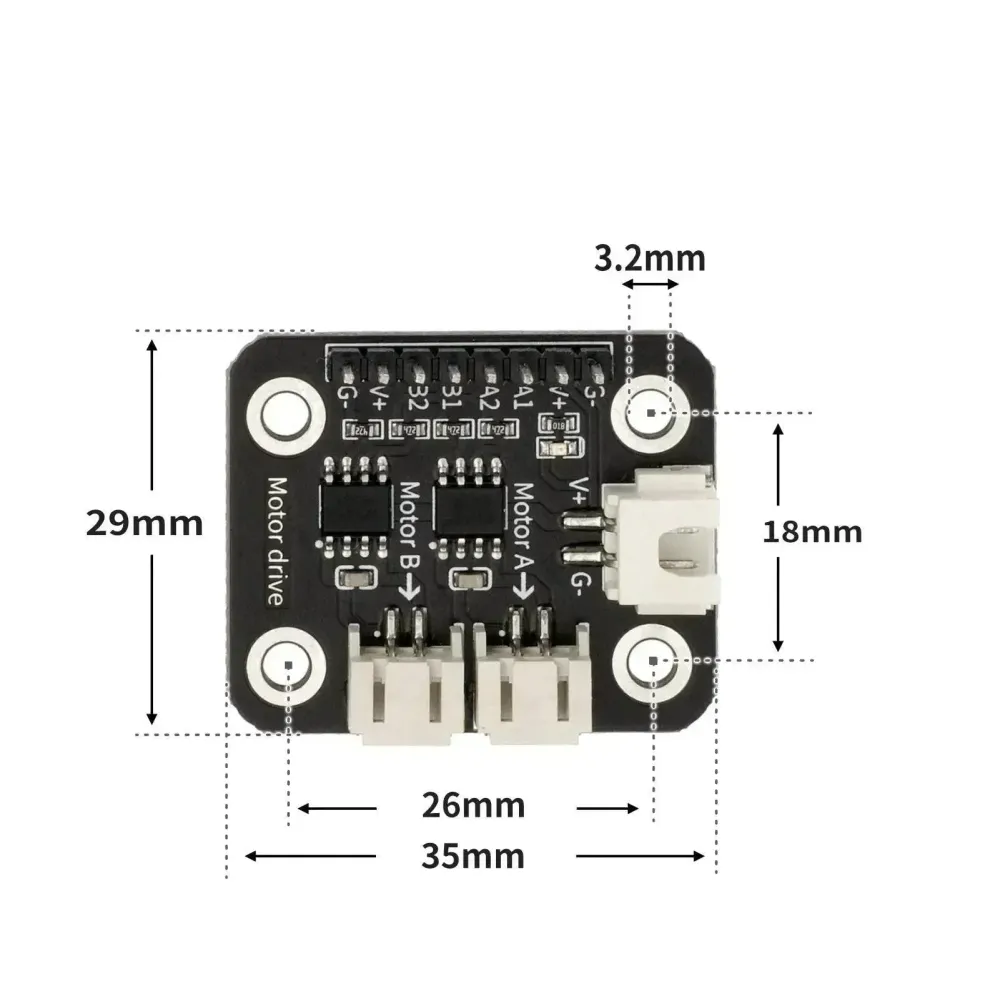
Platinendesign & Beschriftungsanleitung
- Motor-Ausgang A – Anschluss für eine Wicklung des Gleichstrommotors.
- Motor-Ausgang B – Anschluss für den zweiten Gleichstrommotor oder den zweiten Kanalausgang.
- VCC / VM – Motorstromversorgung; passend zur Motorspannungsanforderung.
- GND – Gemeinsame Masse für Motorstromversorgung und Controller-Logik.
- Eingangs-Pins – Steuerungseingänge mit Low-Level-Trigger für Richtungs- und Aktivierungsverhalten.
- PWM-Eingang – Verwenden Sie einen PWM-fähigen Controller-Ausgang zur Geschwindigkeitsregelung, wenn er entsprechend verdrahtet ist.
- Variantenhinweis – HS-F09C ist nicht die High-Level-Trigger-Variante; die Softwarelogik muss möglicherweise invertiert werden.
- Thermischer Hinweis – Stoppen Sie den Test, wenn der Treiber unter Last heiß wird.
Anwendungsszenarien
1. Arduino Ein-Motor-Richtungstest
Schalten Sie einen Motor vorwärts und rückwärts mit zwei Steuereingängen.
const int in1 = 5; const int in2 = 6; void setup() { pinMode(in1, OUTPUT); pinMode(in2, OUTPUT); } void loop() { digitalWrite(in1, LOW); digitalWrite(in2, HIGH); delay(1000); digitalWrite(in1, HIGH); digitalWrite(in2, LOW); delay(1000); }2. PWM-Geschwindigkeitsrampe
Rampe die Motorgeschwindigkeit mit PWM, während die Richtung fest bleibt.
const int pwmPin = 5; const int dirPin = 6; void setup() { pinMode(pwmPin, OUTPUT); pinMode(dirPin, OUTPUT); digitalWrite(dirPin, LOW); } void loop() { for (int speed = 0; speed <= 255; speed++) { analogWrite(pwmPin, speed); delay(10); } }3. Zwei-Rad-Roboterantrieb
Fahren Sie linke und rechte Motoren für eine einfache Roboterplattform an.
const int leftA = 3; const int leftB = 4; const int rightA = 5; const int rightB = 6; void setup() { pinMode(leftA, OUTPUT); pinMode(leftB, OUTPUT); pinMode(rightA, OUTPUT); pinMode(rightB, OUTPUT); } void loop() { digitalWrite(leftA, LOW); digitalWrite(leftB, HIGH); digitalWrite(rightA, LOW); digitalWrite(rightB, HIGH); delay(1500); }
Rezensionen
Es gibt noch keine Rezensionen.