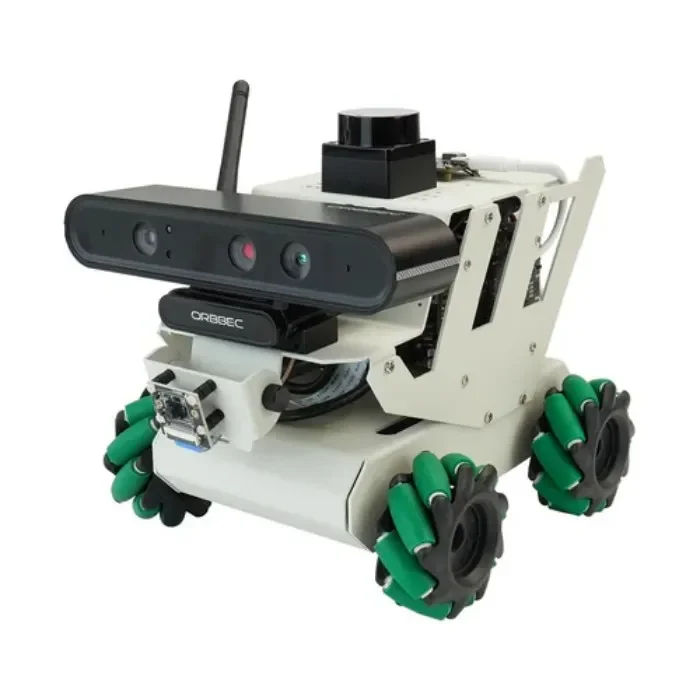
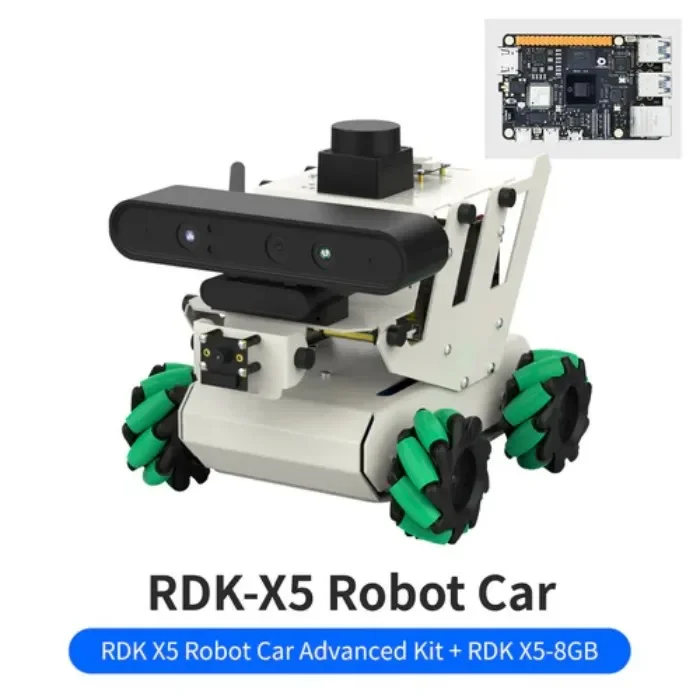
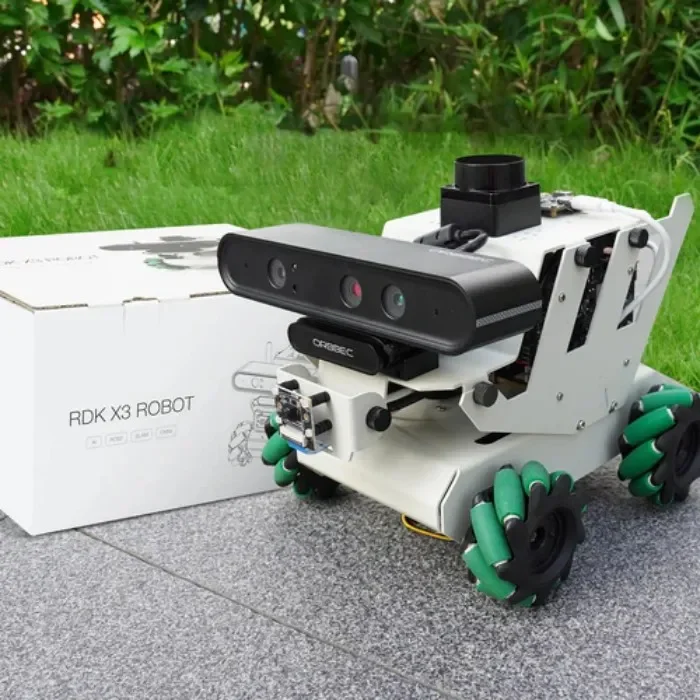
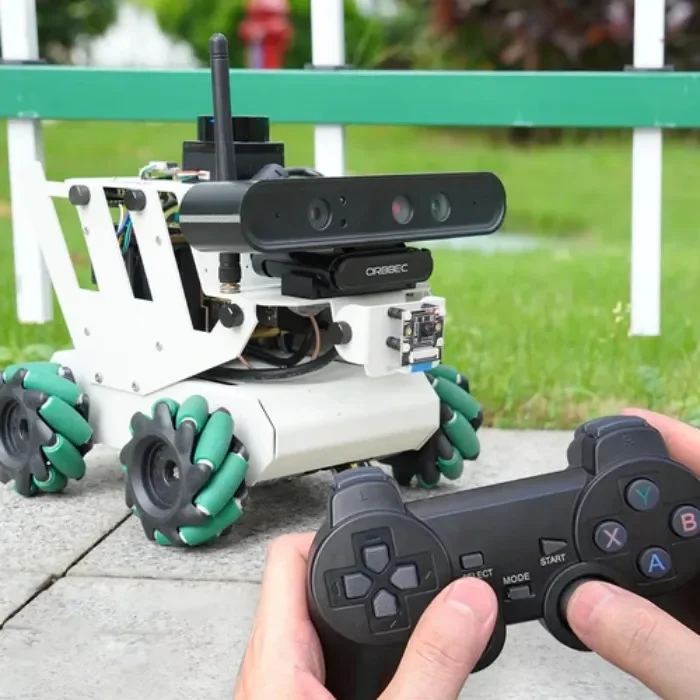
RDK X3/X5 Entwicklungsboard läuft ROS2, was diesem KI-Vision-Auto ausgezeichnete Fähigkeiten und Mobilität. Der RDK-Roboter verwendet Mecanum-Räder für flexible, omnidirektionale Bewegung über verschiedene Umgebungen hinweg. Sein Tiefenkamera und Lidar ermöglichen präzise Zielerkennung und -verfolgung, plus intelligente Navigation und Hindernisvermeidung. Über Jupyter Lab Python-Programmierung und Deep-Learning-Algorithmen, das Auto kann erkennt, klassifiziert und analysiert umliegende Szenen in Echtzeit um zu erreichen höherstufige intelligente Entscheidungsfindung und Interaktion.
Leistungsstarke Rechenleistung
Mit dem neuen RDK X3/RDK X5 Entwicklungsboard verfügt es über genügend Rechenressourcen, um Echtzeitdaten und komplexe Rechenaufgaben zu bewältigen. In Kombination mit Python-Programmierung und dem ROS2-Betriebssystem kann der Benutzer verschiedene intelligente Algorithmen entwickeln.
Kosteneffiziente Hardwarekonfiguration
Das Auto ist mit Mecanum-Rädern, Tiefenkameras, TOF-Lidar ausgestattet, die Kartenaufbau-Navigation, intelligente Hindernisvermeidung, Gestensteuerung, visuelle Linieninspektion und andere Funktionen ermöglichen.
Unterstützt mehrere Fernsteuerungsmethoden
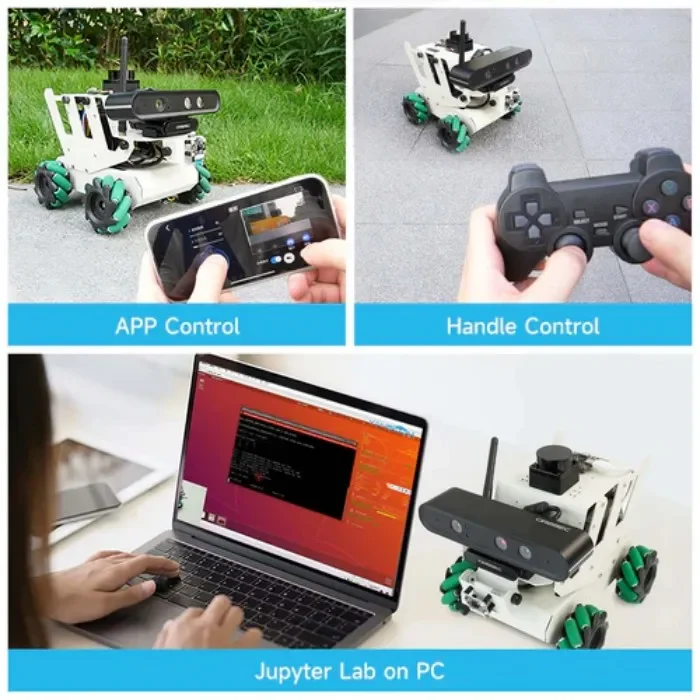
Benutzer können das Auto über die mobile APP, PS2-Controller, Computertastatur und das ROS-Betriebssystem steuern. Außerdem haben wir speziell eine Mapping-Navigations-APP dafür entwickelt, damit der Benutzer jederzeit Mapping-Navigation realisieren kann.
Aluminiumlegierungsstruktur, geschichtete Struktur
Das RDK-Roboterauto besteht aus weiß sandgestrahltem Aluminiumlegierung als Ganzes, und das Innere verwendet eine geschichtete Struktur. Alle Verbindungsdrähte sind geschickt verstaut, wodurch das Auto insgesamt schön und ordentlich aussieht.
Rezensionen
Es gibt noch keine Rezensionen.